电动快换盘QC-D10A/B负载10KG
QC-D10A/B
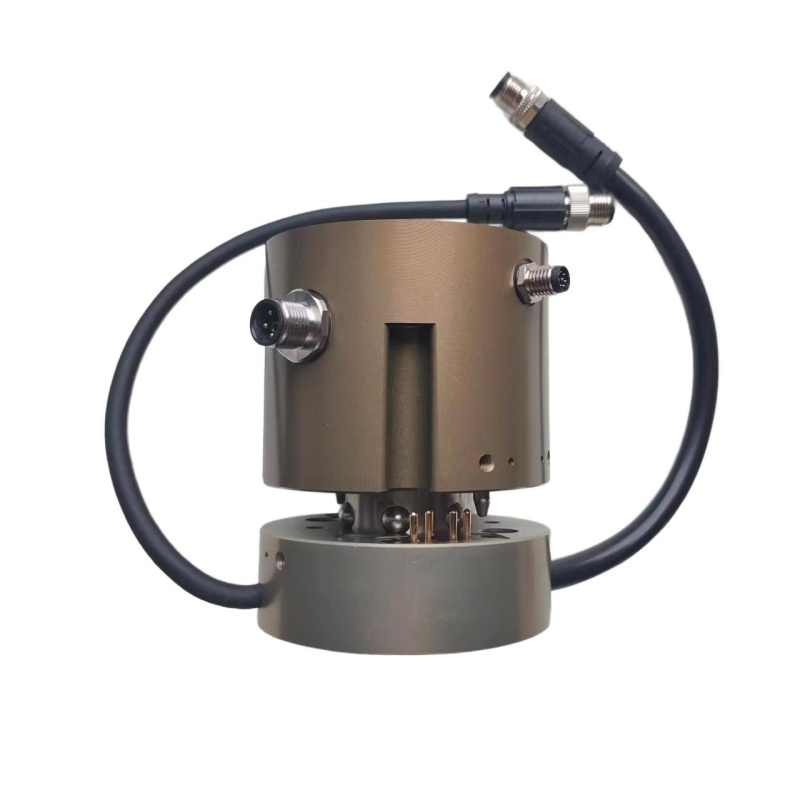
电动快换盘QC-D10A/B负载10KG · 产品主图
产品 · PRODUCT
电动快换盘QC-D10A/B负载10KG
QC-D10A/B
QC-D10A/B 为国产轻量化电动快换盘,专为协作机器人、小型工业机器人末端打造,额定负载 10KG,无需气源驱动,依托内置电动锁紧机构实现末端工具自动切换,是柔性产线小负载工位替代进口快换方案的优选产品。A 款与 B 款为同负载衍生版本,安装法兰、信号接口布局差异化设计,适配不同品牌机器人与末端夹爪、检测工装、吸具的装配需求,选型灵活,拒绝进口溢价。
- 所属分类
- 产品
- 定制方式
- 非标定制 · 按图按样
- 试样交付
- 试样验证后进入批量
- 试样验证批量前验证锁紧力与重复定位精度
- 定制范围法兰、通道、总线、防护与外形尺寸
- 交付资料STEP 图纸、BOM、接线图与操作手册
从工况到图纸
把「电动快换盘QC-D10A/B负载10KG」选准
QC-D10A/B 为国产轻量化电动快换盘,专为协作机器人、小型工业机器人末端打造,额定负载 10KG,无需气源驱动,依托内置电动锁紧机构实现末端工具自动切换,是柔性产线小负载工位替代进口快换方案的优选产品。A 款与 B 款为同负载衍生版本,安装法兰、信号接口布局差异化设计,适配不同品牌机器人与末端夹爪、检测工装、吸具的装配需求,选型灵活,拒绝进口溢价。
- 失能自锁安全结构
- 2D / 3D 图纸确认
- 试样验证后批量交付
产品详情
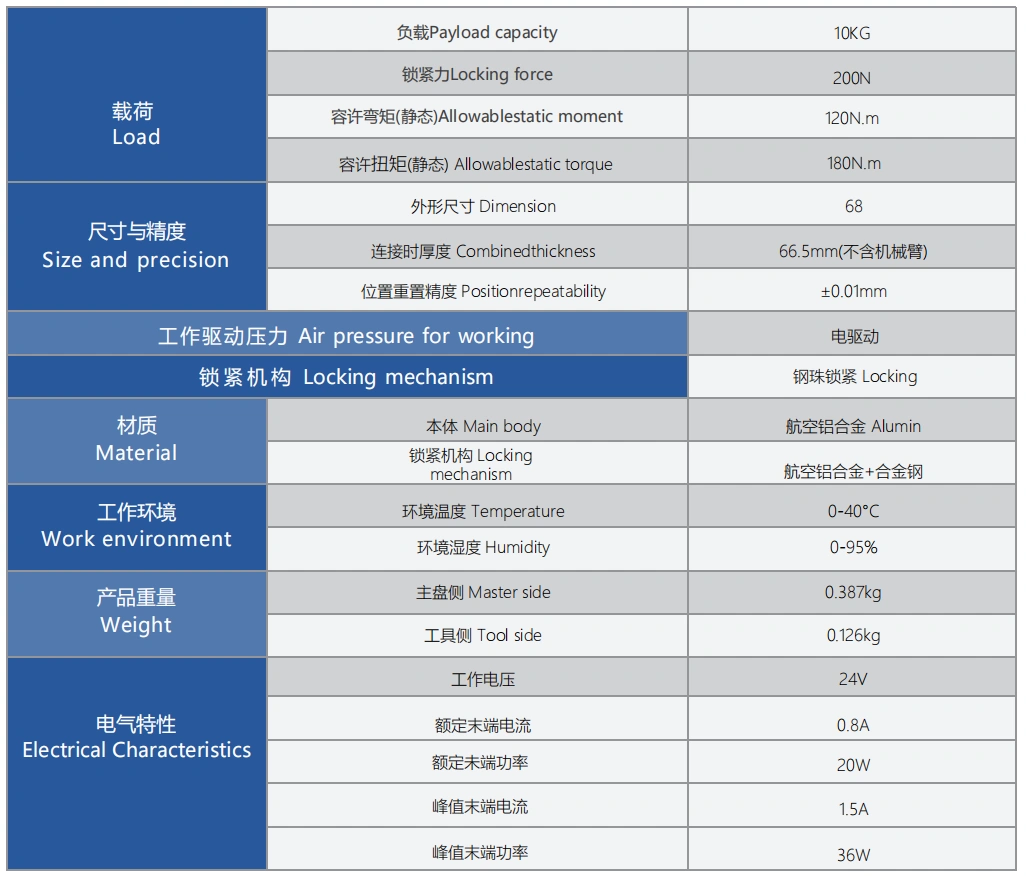
从选型到交付,把参数核对清楚
机器人快换装置的选型关键不是单一负载数字,而是负载、偏载力矩、气源条件、通道数量与工况环境的组合。以下四个环节决定型号能否长期稳定运行。
-
机械自锁结构
钢球或凸轮机械锁紧,断气 / 断电时保持负载不脱落。
-
通道按工况配置
气路、真空、IO 与总线通道数量按现场需求定制。
-
图纸与校核
按机器人末端法兰出 2D/3D 图纸,校核负载与偏载力矩。
-
试样验证
验证锁紧力、重复定位精度、信号与气路通断后批量交付。
规格与参数
下表为该型号的规格参数。重复定位精度为典型参考值,实际以选型确认的型号规格书与图纸为准。
| 产品型号 | QC-D10A/B |
|---|---|
| 安全结构 | 断电自锁 |
| 安装法兰 | 按机器人末端法兰定制 |
| 气源要求 | 无需气源 |
| 锁紧方式 | 电机锁紧 |
| 非标定制 | 支持 |
| 额定负载 | 10 kg |
| 驱动方式 | 纯电驱动 |
| 适配机器人 | 协作 / 六轴 / 具身机器人 |
| 重复定位精度 | ±0.01 mm(典型值) |
| 介质 / 信号通道 | IO / PROFINET / EtherCAT |
气动 / 电动 / 无源机械快换参数对比
选这款型号之前,先确认驱动方式与现场条件:有稳定气源且负载较大选气动快换装置;无气源或洁净环境选电动快换盘;不希望布气布线的轻载工位选无源机械快换盘。
| 对比项 | 气动快换装置 | 电动快换盘 | 无源机械快换盘 |
|---|---|---|---|
| 标准负载 | 3–3000 kg | 10 / 20 / 30 / 50 kg | 10–50 kg |
| 驱动方式 | 压缩空气 | 纯电驱动 | 纯机械 |
| 气源要求 | 0.4–0.6 MPa | 无需气源 | 无需气源 |
| 安全结构 | 断气自锁 | 断电自锁 | 凸轮常闭自锁 |
| 介质 / 信号通道 | 气路 / 真空 / IO / 总线 | IO / PROFINET / EtherCAT | 无 |
| 典型工况 | 码垛、焊接、压铸重载 | 3C、锂电、光伏、无尘 | 示教、轻载换产 |
关于这款产品的常见问题
其他负载档位、法兰规格与通道配置问题,可直接电话沟通,工程师按实际工况给判断。
QC-D10电动快换盘需要气源吗?
QC-D10为纯电驱动,额定负载 10 kg,不需要压缩空气,也无需布气管,适合无尘车间、洁净工位与不便提供气源的自动化产线。
QC-D10断电后工具会脱落吗?
不会。QC-D10采用电机驱动加机械自锁结构,断电后锁紧机构保持常闭状态,工具侧从盘仍被锁定;恢复供电并收到解锁指令后才可分离。
QC-D10支持哪些信号与总线协议?
QC-D10可集成 IO 信号模块,并支持 PROFINET、EtherCAT 等工业总线定制,交付时提供接线图、IO 定义与节点地址表,便于接入产线 PLC。
QC-D10适合什么工况?与气动快换相比呢?
QC-D10适合 3C 装配、锂电、光伏、协作机器人与具身机器人等负载 10 kg 的工位;若负载超过 50kg、需要气路或真空通道,建议对照气动快换装置 3–3000kg 的型号表选型。